Oprettelsen af denne tråd er blevet anmodet om før, og jeg starter nu denne tråd meget forsinket, undskyld! Denne tråd er altså til generel diskussion om FSD og dens udvikling, og titlen og startindlægget kan man bede om at ændre (Mestere kan også selv ændre titlen, hvis de ønsker det) 
@JukkaM, @DayTraderXL, @Mark_Renton
8 Synes om
“Inden for de næste tre til fem år ser jeg ingen teknisk mulighed for at bringe et system på markedet, der udelukkende er kamerabaseret.”
Okay fair nok, Johann Jungwirth er ikke en manager-type, men han udtalte dette på CES for en uge siden. I den New York-video, du har linket til, demonstrerer MobileEye ganske vist sit kamerabaserede delsystem, men
-
Youtube er fuld af Tesla FSD-videoer, men har Tesla løst L4 med FSD?
-
MobileEye tester kun kamera og kun lidar/radar-systemer isoleret, men i deres L4-system kombinerer de systemerne “In our level4 test vehicles both are fused to achieve higher mean time between failures and more scalable validation process.”
-
Systemet, der bruges i testbilen i New York, “is almost identical to our supervision product”. Supervision er L2+. På MobileEyes hjemmeside står der: it still requires human oversight.
-
Derudover bruges der AV-kort i New York-videoen.
Opsummering: MobileEyes L4 kræver både lidar/radar og kameraer. L2+ er kun kamera.
Desuden tilgår du sagen ret polariserende, når du siger, at kamerabaseret L4 er løst. Et tilstrækkeligt niveau til testbrug er opnået, men til produktionsbrug kan det være et overraskende stramt pres. Mon ikke MobileEyes Johann Jungwirth har tænkt over sine ord til CES.
2 Synes om
Det er ikke L5, der henvises til, men det forklarer, hvorfor traditionelle vognbaneassistenter kun fungerer i halvdelen af de kørte kilometer. MobileEyes “Lane departure warning system” er derimod bedre, fordi det bruger AV-kort.
Lane guidance is based on previously collected data from the line that other vehicles were driving on this road.
1 Synes om
L4 er desuden en meget fleksibel definition. Et uddrag af L4-definitionen fra Wiki.
selvkørende er kun understøttet i begrænsede rumlige områder (geofenced) eller under særlige omstændigheder.
En geofence kan være et meget snævert område, hvor vognbanemarkeringerne er i top, og området har præcise HD-kort. Og det er nok, at det fungerer i tørt vejr om dagen.
Jeg tror personligt, at det “store spring” vil udeblive. I stedet vil udviklingen være inkrementel. Først vil AV-lastbiler blive udbredt, som kører varer fra fabrik til havn eller inden for fabriksområdet. Eller distributionsbiler på afgrænsede ruter. Desuden overvåges bilerne fra førerhusene.
For personbiler tror jeg på den tyske tilgang. Før L4-robotaxier vil vi se køassistent (L3) først til kørsel i kø på motorveje. Robotaxier i hovedstæder er primært markedsføringsmateriale.
4 Synes om
Tesla FSD Beta 10.9 er ude
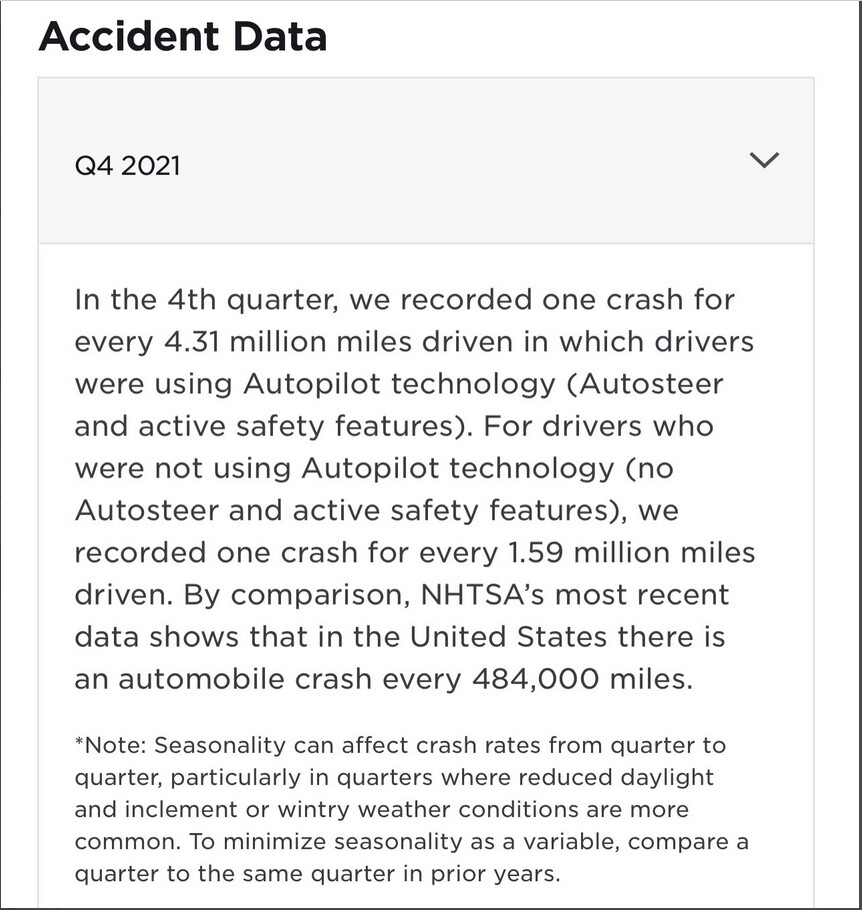
Tesla har udgivet sin 4Q 2021 ulykkesrapport, så spredningen af “Tesla FSD virker ikke”-spam kan stoppe. De har ingen faktisk værdi i diskussionen.
1 Synes om
Nå, men det virker stadig ikke, de data beviser ikke andet. Det er desuden Autopilot, ikke FSD.
Det er værd at kigge bag de såkaldte statistikker, der er en masse diskussion om dette i Tesla-tråden, hvis jeg husker rigtigt.
5 Synes om
https://www.tesla.com/VehicleSafetyReport
Det er ikke en rapport, men en reklame. Hvis tallene præsenteres på et så generelt niveau, siger de intet. Du kan kun sammenligne tre tal: Tesla med autopilot, uden autopilot og det nationale gennemsnit.
vi registrerede et uheld for hver 4,31 millioner kørte miles, hvor førere brugte Autopilot-teknologi (Autosteer og aktive sikkerhedsfunktioner). For førere, der ikke brugte Autopilot-teknologi (ingen Autosteer og aktive sikkerhedsfunktioner), registrerede vi et uheld for hver 1,59 millioner kørte miles. Til sammenligning viser NHTSA’s seneste data, at der i USA er et biluheld for hver 484.000 miles.
-
Hvor får Tesla sine egne tal fra: dvs. hvordan ved Tesla, at bilen var involveret i et uheld, og hvordan ved den, om Autopiloten var slået til?
-
Autopilot bruges primært på motorveje, hvor ulykkesfrekvensen pr. kørt mile naturligvis er lav.
-
Uden autopilot har Tesla en tredjedel så mange uheld sammenlignet med det nationale gennemsnit. Skyldes det bilen eller føreren? (Bemærk! Autopilot og aktive sikkerhedsforanstaltninger er deaktiveret) Mon ikke vi her mere skal lykønske Tesla-førere end Tesla. I Finland havde seks procent af køretøjerne fejl, der bidrog til ulykken. Førerens tilstand, såsom alkohol, sygdom, træthed eller mental tilstand, var involveret i i alt 69 procent af ulykkerne.
6 Synes om
Alle, der påstår, at FSD ikke har haft nogen uheld, her er et eksempel:
Af en eller anden grund fik Tesla videoen fjernet fra YouTube, men her er videoen og en forklaring på, hvad der skete.
FSD ville køre lige ud i et sving mod en modkørende bil, og føreren måtte bruge så meget kraft for at få FSD frakoblet, at den modvirkende kraft sendte bilen ud i grøften. Dette falder i Teslas bøger under kategorien “user error” af denne grund, selvom alle ved, at fejlen lå hos FSD.
Og alle, der har set FSD-videoer, ved, at der findes hundredvis/tusindvis af videoer, hvor FSD ville have kørt ind i en væg/ud af vejen/mod biler/folk, hvis føreren ikke havde nået at gribe ind.
5 Synes om
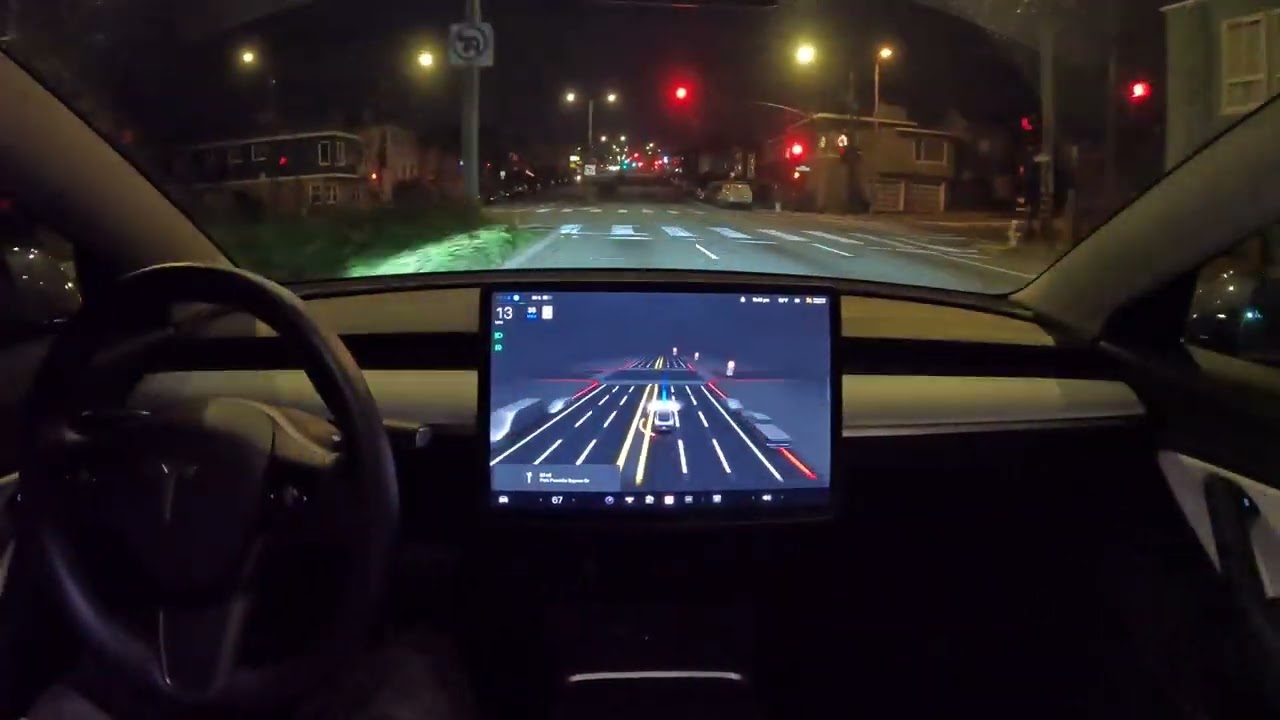
Da nogle af debattørerne mener, at Tesla FSD Beta ikke virker, er her 70 minutters Tesla FSD Beta 10.9-kørsel uden førerindgreb.
2 Synes om
Ser ret rimeligt ud. Det ser ud til, at chaufføren er lidt bange, da hænderne rykker til rattet med jævne mellemrum. Miljøet er også ret nemt. Men lovende alligevel. Robot-taxi i finsk vinter 2050?
https://twitter.com/SCMPNews/status/1483451279288455169?t=uaxAX9CT6KdmKRutFdvlmw&s=19
Hvad mener I, eksperter, om kinesernes påstande?
I Beijing er 200 robotaxier i kommerciel drift. De bruger V2X og 5G-netværk og opererer inden for et geofence.
2 Synes om
Det tærer lidt på troværdigheden af Teslas forspring på dette emne:
Denne præsentation giver et godt indblik i de nødvendige sensorer og antallet af kameraer:

6 Synes om
Bortset fra, at på videoen omkring 5:30 bliver man nødt til at korrigere, da bilen ubetinget vil køre på den yderste bane, selvom der er parkerede biler der.
Nu er 10.10 ude, men den er åbenbart dårligere end 10.9 i nogle tilfælde. F.eks.: https://www.youtube.com/watch?v=VLqAwp3MUHw
Dette er interessant, da vi begynder at få videoer fra almindelige brugere, så vi kan sammenligne ydeevnen mellem forskellige aktører.
God diskussion om FSD-emnet
1 Synes om
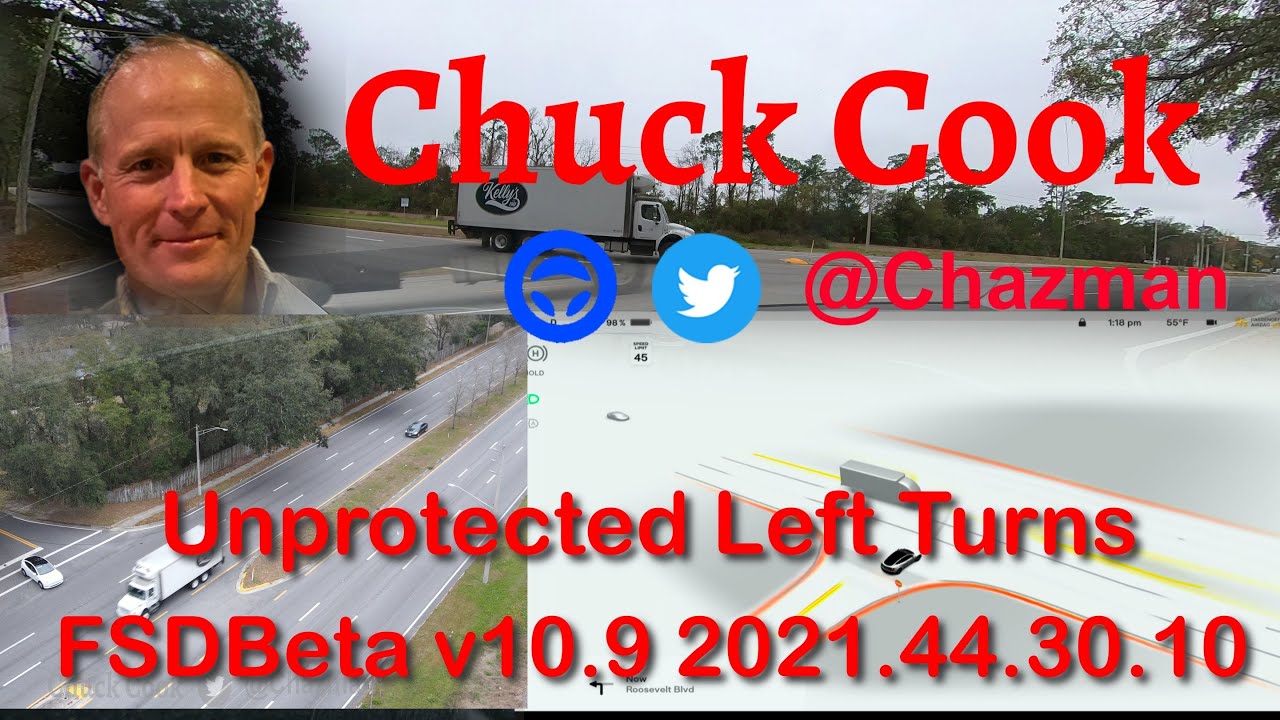
Her ville et interessant testkryds være for alle robobilvirksomheder. Også det har Tesla lykkedes med flere gange, selvom brugen af midterrabatten tydeligvis ikke er blevet lært bilen. Mon ikke de finder ud af det på et tidspunkt…
1 Synes om
Det ser ud til, at version 10.9 håndterede dette samme kryds meget bedre (videoens første forsøg var dog en stor fejl). Jeg har fulgt FSD betaen, og det føles som om, vi nogle gange tager et skridt tilbage og så to skridt fremad. Det er uden tvivl et udfordrende kryds, der også kræver ekstrem forsigtighed fra et menneske.
1 Synes om
Virksomheden skal holde diskussionen om autonom kørsel i denne tråd…
“Bilfabrikker” tester ikke som Tesla, fordi de ikke har mulighed for at teste som Tesla. Teslas bilpark er i millioner, mens andre er i hundreder. Sandsynligvis er andre systemer så dyre, at normale mennesker ikke har råd til dem.
FSD-betaen kan sammenlignes med en teenager, der kører med kørekort, og en forælder, der underviser ham; man skal hele tiden være klar til at gribe ind i situationen og tage kontrol.
Her er forresten en ny video fra en FSD-beta-tester, der fortæller sin mening om de negativisters rædselshistorier, der er forbundet med emnet:
https://youtu.be/Lmy5PxQGtwY
1 Synes om